.#.
一句话概括:以 UniKnect Gen 1 Pro 为通信与控制核心,融合多传感器事故检测、离线语音、4G 云端联动与多通道 SOS,打造一套能监测、预警和求救的智能骑行头盔原型。
项目定位:嵌入式安全穿戴原型,重点验证多传感器协同、事故检测和端云联动,不属于医疗器械或经过安全认证的救援设备。
骑行安全产品的难点并不是把传感器装到头盔上,而是让它们在振动、风噪、弱网和有限内存环境中稳定协同:普通颠簸不能频繁误报,真正的异常又要及时触发;网络中断时本地功能不能失效;发生危险后,还要给用户留下取消误触的机会。
围绕这些问题,我们基于移远 UniKnect Gen 1 Pro 开发套件制作了“智骑卫士”原型。系统将生命体征与环境监测、碰撞和摔倒检测、后方障碍提醒、离线语音、灯光控制、GNSS 定位、短信/电话求救以及 QuecThing 云端联动整合到一顶标准骑行头盔中。
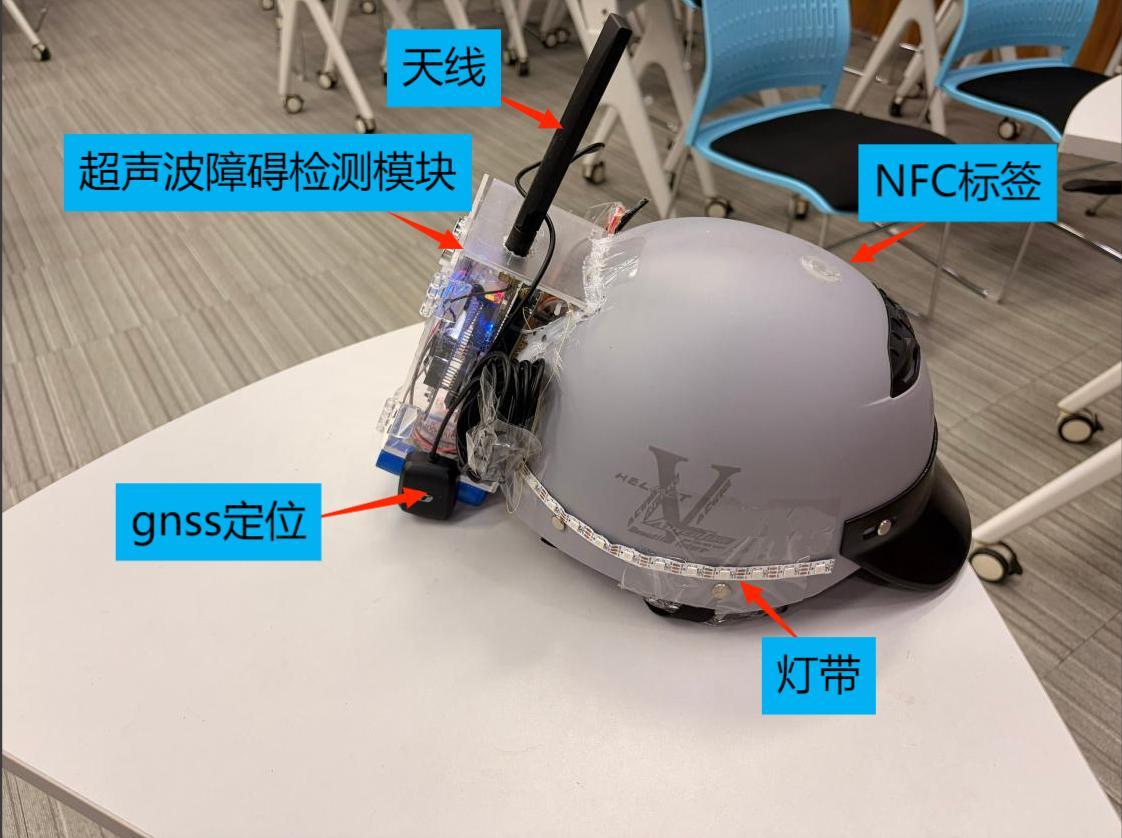
)
图 1:智骑卫士原型机。当前为功能验证样机,外壳、布线和防水结构仍有进一步工程化空间。
一、为什么选择 UniKnect Gen 1 Pro
项目既需要多路 GPIO、I2C、UART、ADC 等外设接口,也需要蜂窝网络、GNSS、短信和语音通话能力。UniKnect Gen 1 Pro 将 STM32 主控与移远 EC200U Cat.1 通信能力组合在同一开发平台上,适合快速完成“本地感知 + 4G 上报 + 远程控制”的原型验证。
本项目中的主要分工如下:
| 层级 | 主要模块 | 作用 |
|---|---|---|
| 感知层 | MAX30102、LIS2DH12、AHT20、振动传感器、光敏电阻、HC-SR04 | 采集佩戴、姿态、路况、环境光和后方距离等数据 |
| 本地控制 | STM32、QuecPython 任务 | 传感器调度、算法判断、灯光和蜂鸣器控制 |
| 通信定位 | EC200U、GNSS | QuecThing 上报、短信、电话和位置获取 |
| 交互层 | SU-03T、物理按键、LCD、移联万物 App | 离线语音、本地显示和远程控制 |
| 执行层 | WS2812 灯带、蜂鸣器、TTS | 转向、双闪、刹车、低电量和 SOS 提示 |
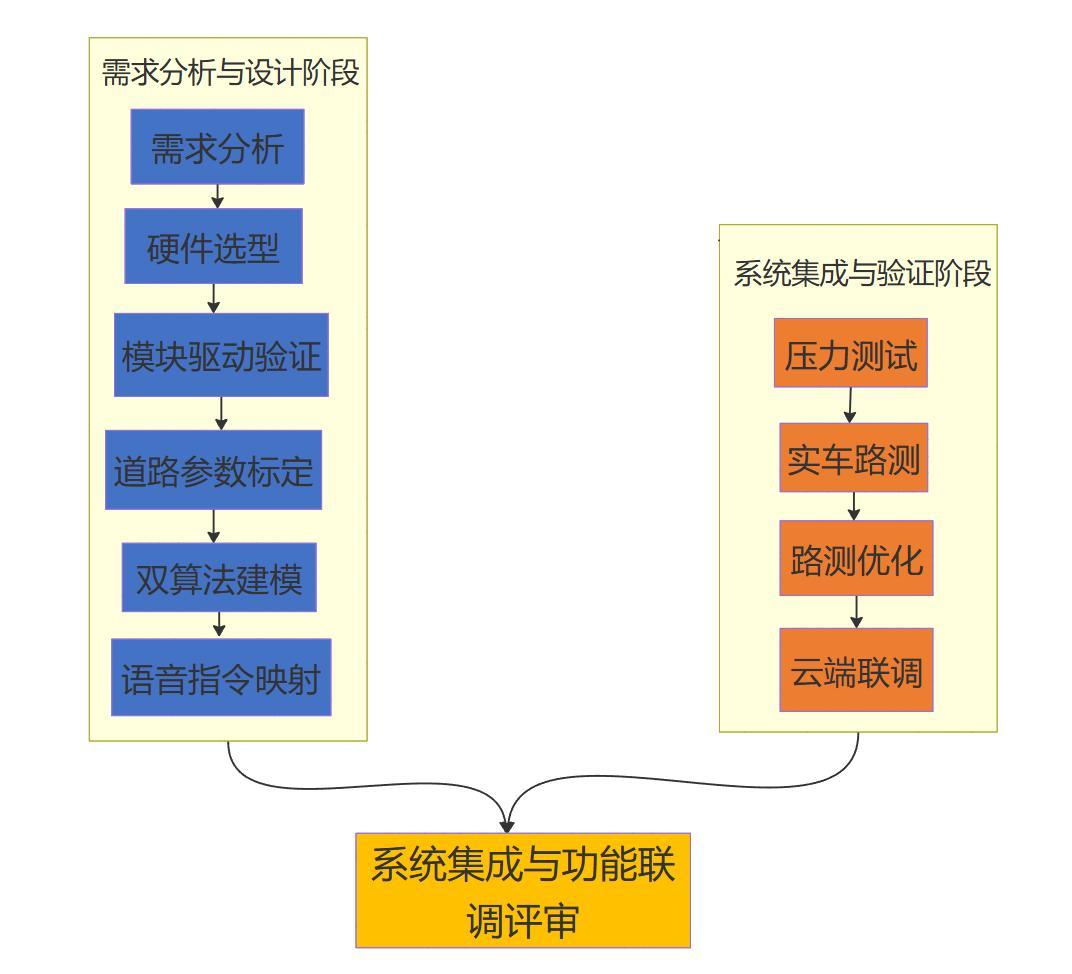
图 2:从需求、模块验证和道路标定,到整机联调与实车路测的开发流程。
二、整机结构与传感器布局
原型机将通信天线、GNSS、超声波模块和灯带布置在头盔外部,将心率血氧模块、振动传感器、离线语音模块和蜂鸣器布置在内部。灯带沿头盔两侧安装,每侧 12 颗 LED,用于方向提示、警示、夜间示廓、刹车和 SOS 灯效。
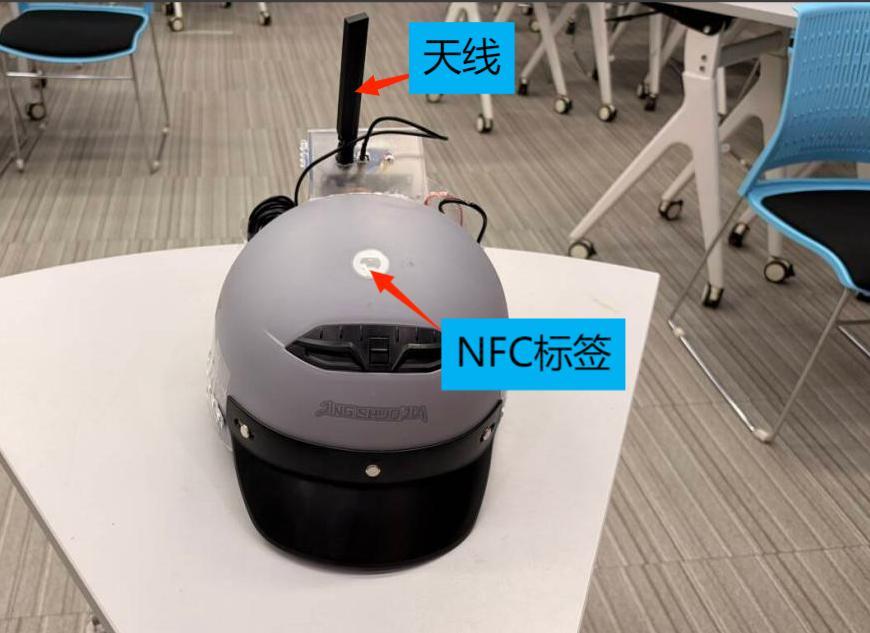
图 3:头盔正面,顶部保留天线和 NFC 标签。
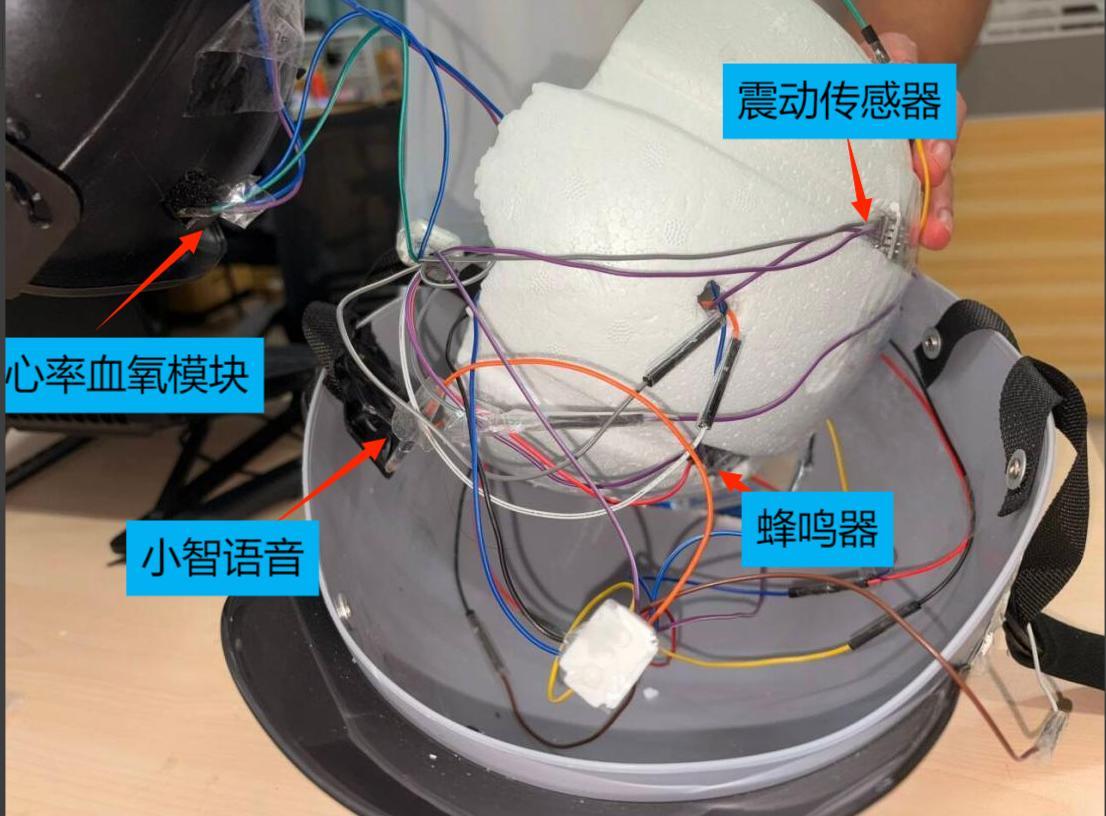
图 4:头盔内部联调布局。心率血氧、振动、离线语音和蜂鸣器均可独立拆装,便于排障。
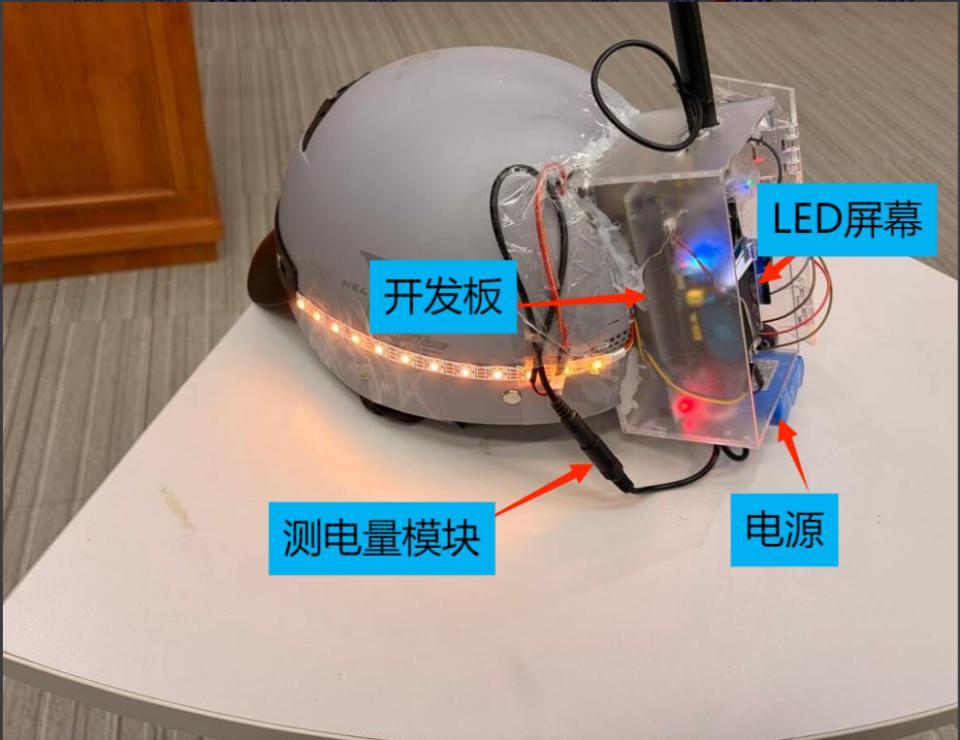
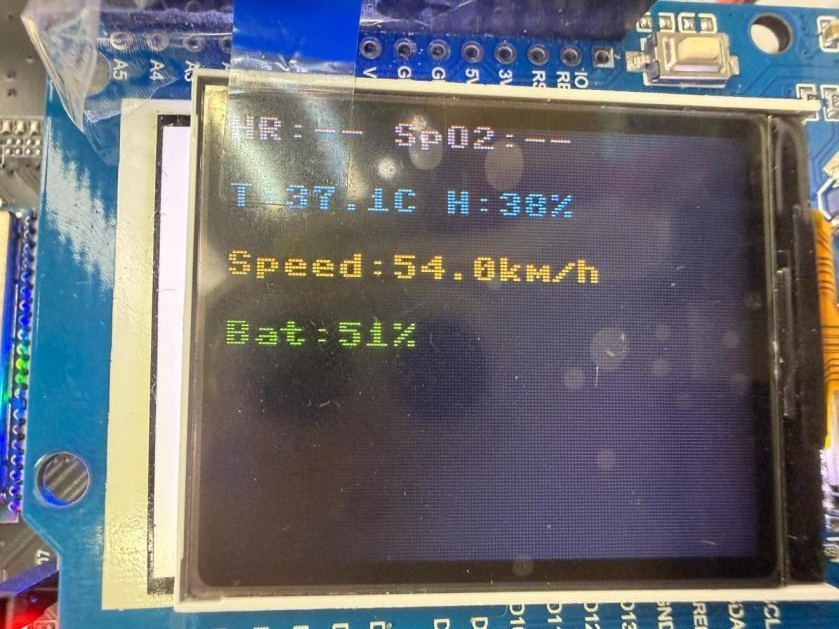
图 5:灯带与本地显示联调。样机阶段优先验证功能,后续还需要优化固定结构、走线、防水和重心分布。
三、软件架构:三条主线并行运行
当前 QuecPython 程序启动后,会依次拉起 GNSS、传感器采集、离线语音和云端上传任务,并使用 8 秒看门狗守护主循环。
启动
 ├─ GNSS 定位线程
 ├─ 传感器采集与事故检测
 ├─ SU-03T UART 离线语音
 ├─ QuecThing 上报与指令接收
 └─ 看门狗与内存回收
共享状态集中保存心率、血氧、温湿度、速度估计、定位、灯光、SOS、电量、路况等信息。传感器、显示、云端和 SOS 模块通过这份状态协同,避免各模块直接互相调用造成耦合。
启动顺序也做了错峰处理:语音模块延迟约 3 秒启动,云端任务延迟约 15 秒连接,先让关键传感器和本地安全功能完成初始化,再逐步增加内存与网络负载。
四、核心一:路况自适应的碰撞与摔倒检测
只设置一个固定加速度阈值,在真实骑行中很难兼顾灵敏度和误报率。平整路面的轻微碰撞可能检测不到,而碎石路、减速带和急转弯又可能频繁误触发。
为此,系统将事故拆成两类并行处理:
- 碰撞检测:关注瞬时加速度合量,同时要求设备处于运动状态,并使用连续采样确认;
- 摔倒检测:启动时校准参考姿态,结合倾角变化与一段时间内的加速度方差,判断头盔是否异常倾倒并趋于静止。
振动传感器使用 2 秒窗口统计振动频率,将路面划分为平坦、颠簸和恶劣三个等级。路况越复杂,算法阈值系数越高,从而降低连续颠簸带来的误触发。
振动频率 → 路况等级 → 调整检测阈值
                         ├─ 高 G + 运动状态 + 连续确认 → 碰撞
                         └─ 倾角变化 + 低方差 + 连续确认 → 摔倒
事故检测与 SOS 求救被设计成两个阶段。检测模块先在约 2 秒内给出异常判断,随后进入 30 秒可取消预警;只有倒计时结束且用户未取消,系统才发送短信并尝试拨号。这意味着“事故检测响应”和“外部求救动作完成”是两个不同指标,不能混为同一个响应时间。
五、核心二:四种 SOS 触发方式
考虑到不同事故状态下用户可用的操作方式不同,系统提供四个 SOS 入口:
- 碰撞或摔倒算法自动触发;
- 对 SU-03T 说出离线求救指令;
- 长按头盔物理按键 1.5 秒;
- 通过移联万物 App 远程触发。
触发后,系统进入预警倒计时,蜂鸣器和 TTS 提醒用户可取消误报。倒计时结束后,设备发送包含定位链接的短信,并尝试拨打预设联系人电话;灯带同步进入 SOS 闪烁模式。
离线语音指令通过 UART 帧传给主控,目前映射了左转、右转、双闪、夜间示廓、关闭灯光、开启 SOS 和关闭 SOS 等命令。语音识别在 SU-03T 本地完成,因此隧道或弱网环境下仍可控制灯光和求救状态。
六、核心三:本地反馈与 QuecThing 联动
头盔端 LCD 可以显示心率/血氧状态、温湿度、电量等数据;移联万物 App 用于查看遥测信息,并远程控制 SOS、左右转向、双闪、省电模式、夜间示廓和后方障碍提醒。